

 通过认证

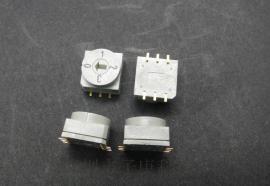
“旋转编码开关多档编码器介绍”参数说明
| 是否有现货: | 是 | 认证: | rohs |
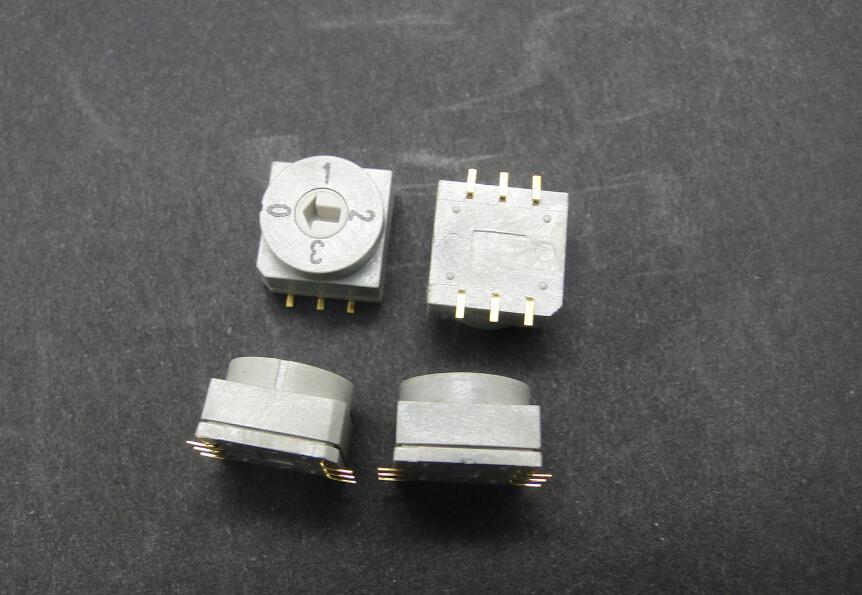
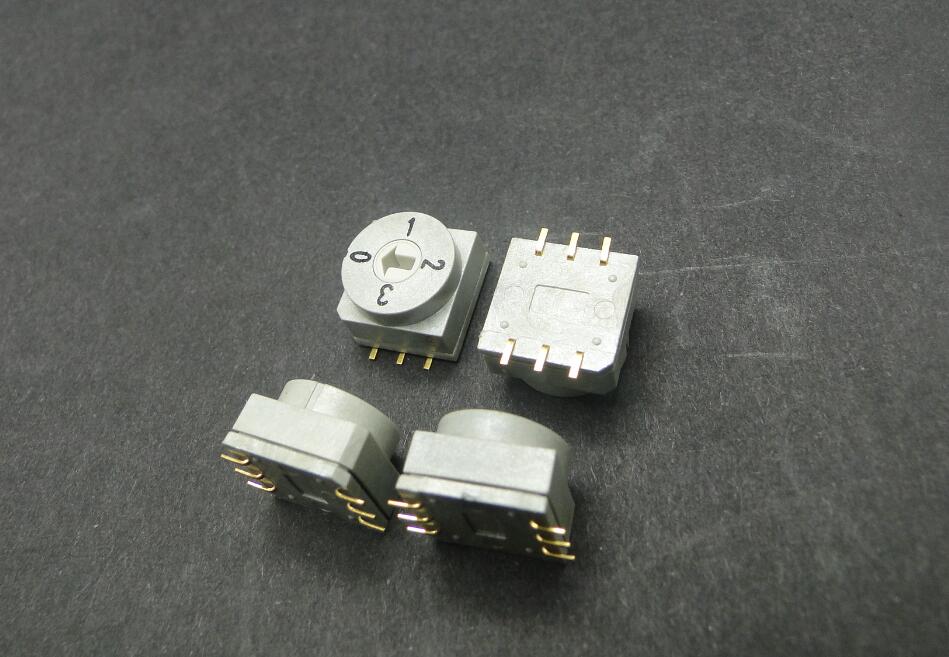
| 用途: | 机械 | 型号: | TDR-16S |
| 规格: | 10*10 | 商标: | 山姆 |
| 包装: | 散装 | 脚数: | 六脚 |
| 带脚: | 是 | 档位: | 16档 |
| 产量: | 1000000 |
“旋转编码开关多档编码器介绍”详细介绍
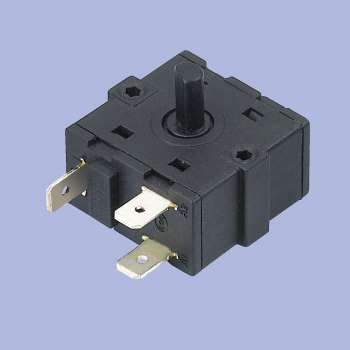
在电子产品设计中,经常会用到旋转编码开关,比如数码电位器等,它的英文名翻译过来就是Rotary Encoder Switch。在写这个元件的驱动程序之前,我google、baidu了一些它的使用说明资料,知道了它具有左转、右转和按下三个功能,有五个脚,它的外形如下图所示:(1)1、3脚要外接上拉电阻,一般10K就足矣;
(2)2脚一般接地就行; (3)4、5脚是下按键的开关接线(按下时,4脚为低电平); 我调试这个元件时的实物接线示意图为:其实它使用起来并不难,我看到网上的资料大都说操作它时判断正转和反转是一个难点,在这里我希望博友在看了我的代码后会觉得这其实只是一个“传说”!我的代码会把这个问题说的清清楚楚、简简单单的!我觉得其实判断正转和反转的关键就是:当BMA为低电平时,BMB的跳变沿是怎样的——上升沿表示正转,下降沿表示反转。只要用代码把这个描述清楚就OK了,这个器件就基本可以顺利地操作了。
没有多余的再说了,直接附上代码: #include <reg52.h> #define uchar unsigned char #define uint unsigned int sbit BMA=P1^4; sbit BMB=P1^5; sbit BMC=P1^6; sbit P27=P2^7; sbit P26=P2^6; sbit P25=P2^5; uchar code table[]={0xC0,0xF9,0xA4,0xB0,0x99,0x92,0x82,0xF8,0x80,0x90}; uchar count=0; uchar flag; uchar Last_BMB_status; uchar Current_BMB_status; //************************************************ void delay(uchar z) //大约1ms的延时 { uchar x,y; for(x=z;x>0;x--) for(y=110;y>0;y--); } //************************************************ void display() //显示子程序 { P0=table[count%10]; //个位 P27=0; delay(10); P27=1; P0=table[count%100/10]; //十位 P26=0; delay(10); P26=1; P0=table[count/100]; //百位 P25=0; delay(10); P25=1; } //************************************************ void main() { TMOD="0x01"; //定时器0,工作方式1 TH0=0xD8; TL0=0xF0; //给定时器装上初值,10ms中断一次 ET0=1; //打开定时器中断 EA =1; //打开总中断 TR0=1; //启动定时器0 while(1) { Last_BMB_status=BMB; while(!BMA) //BMA为低电平时 { Current_BMB_status=BMB; flag="1"; //标志位置为1说明编码开关被旋转了 } if(flag==1) { flag="0"; //时刻要注意这一点!给标志位清零 if((Last_BMB_status==0)&&(Current_BMB_status==1)) //BMB上升沿表示正转 { count++; if(count==255) { count="0"; } } if((Last_BMB_status==1)&&(Current_BMB_status==0)) //BMB下降沿表示反转 { count--; if(count==0) {
(2)2脚一般接地就行; (3)4、5脚是下按键的开关接线(按下时,4脚为低电平); 我调试这个元件时的实物接线示意图为:其实它使用起来并不难,我看到网上的资料大都说操作它时判断正转和反转是一个难点,在这里我希望博友在看了我的代码后会觉得这其实只是一个“传说”!我的代码会把这个问题说的清清楚楚、简简单单的!我觉得其实判断正转和反转的关键就是:当BMA为低电平时,BMB的跳变沿是怎样的——上升沿表示正转,下降沿表示反转。只要用代码把这个描述清楚就OK了,这个器件就基本可以顺利地操作了。
没有多余的再说了,直接附上代码: #include <reg52.h> #define uchar unsigned char #define uint unsigned int sbit BMA=P1^4; sbit BMB=P1^5; sbit BMC=P1^6; sbit P27=P2^7; sbit P26=P2^6; sbit P25=P2^5; uchar code table[]={0xC0,0xF9,0xA4,0xB0,0x99,0x92,0x82,0xF8,0x80,0x90}; uchar count=0; uchar flag; uchar Last_BMB_status; uchar Current_BMB_status; //************************************************ void delay(uchar z) //大约1ms的延时 { uchar x,y; for(x=z;x>0;x--) for(y=110;y>0;y--); } //************************************************ void display() //显示子程序 { P0=table[count%10]; //个位 P27=0; delay(10); P27=1; P0=table[count%100/10]; //十位 P26=0; delay(10); P26=1; P0=table[count/100]; //百位 P25=0; delay(10); P25=1; } //************************************************ void main() { TMOD="0x01"; //定时器0,工作方式1 TH0=0xD8; TL0=0xF0; //给定时器装上初值,10ms中断一次 ET0=1; //打开定时器中断 EA =1; //打开总中断 TR0=1; //启动定时器0 while(1) { Last_BMB_status=BMB; while(!BMA) //BMA为低电平时 { Current_BMB_status=BMB; flag="1"; //标志位置为1说明编码开关被旋转了 } if(flag==1) { flag="0"; //时刻要注意这一点!给标志位清零 if((Last_BMB_status==0)&&(Current_BMB_status==1)) //BMB上升沿表示正转 { count++; if(count==255) { count="0"; } } if((Last_BMB_status==1)&&(Current_BMB_status==0)) //BMB下降沿表示反转 { count--; if(count==0) {